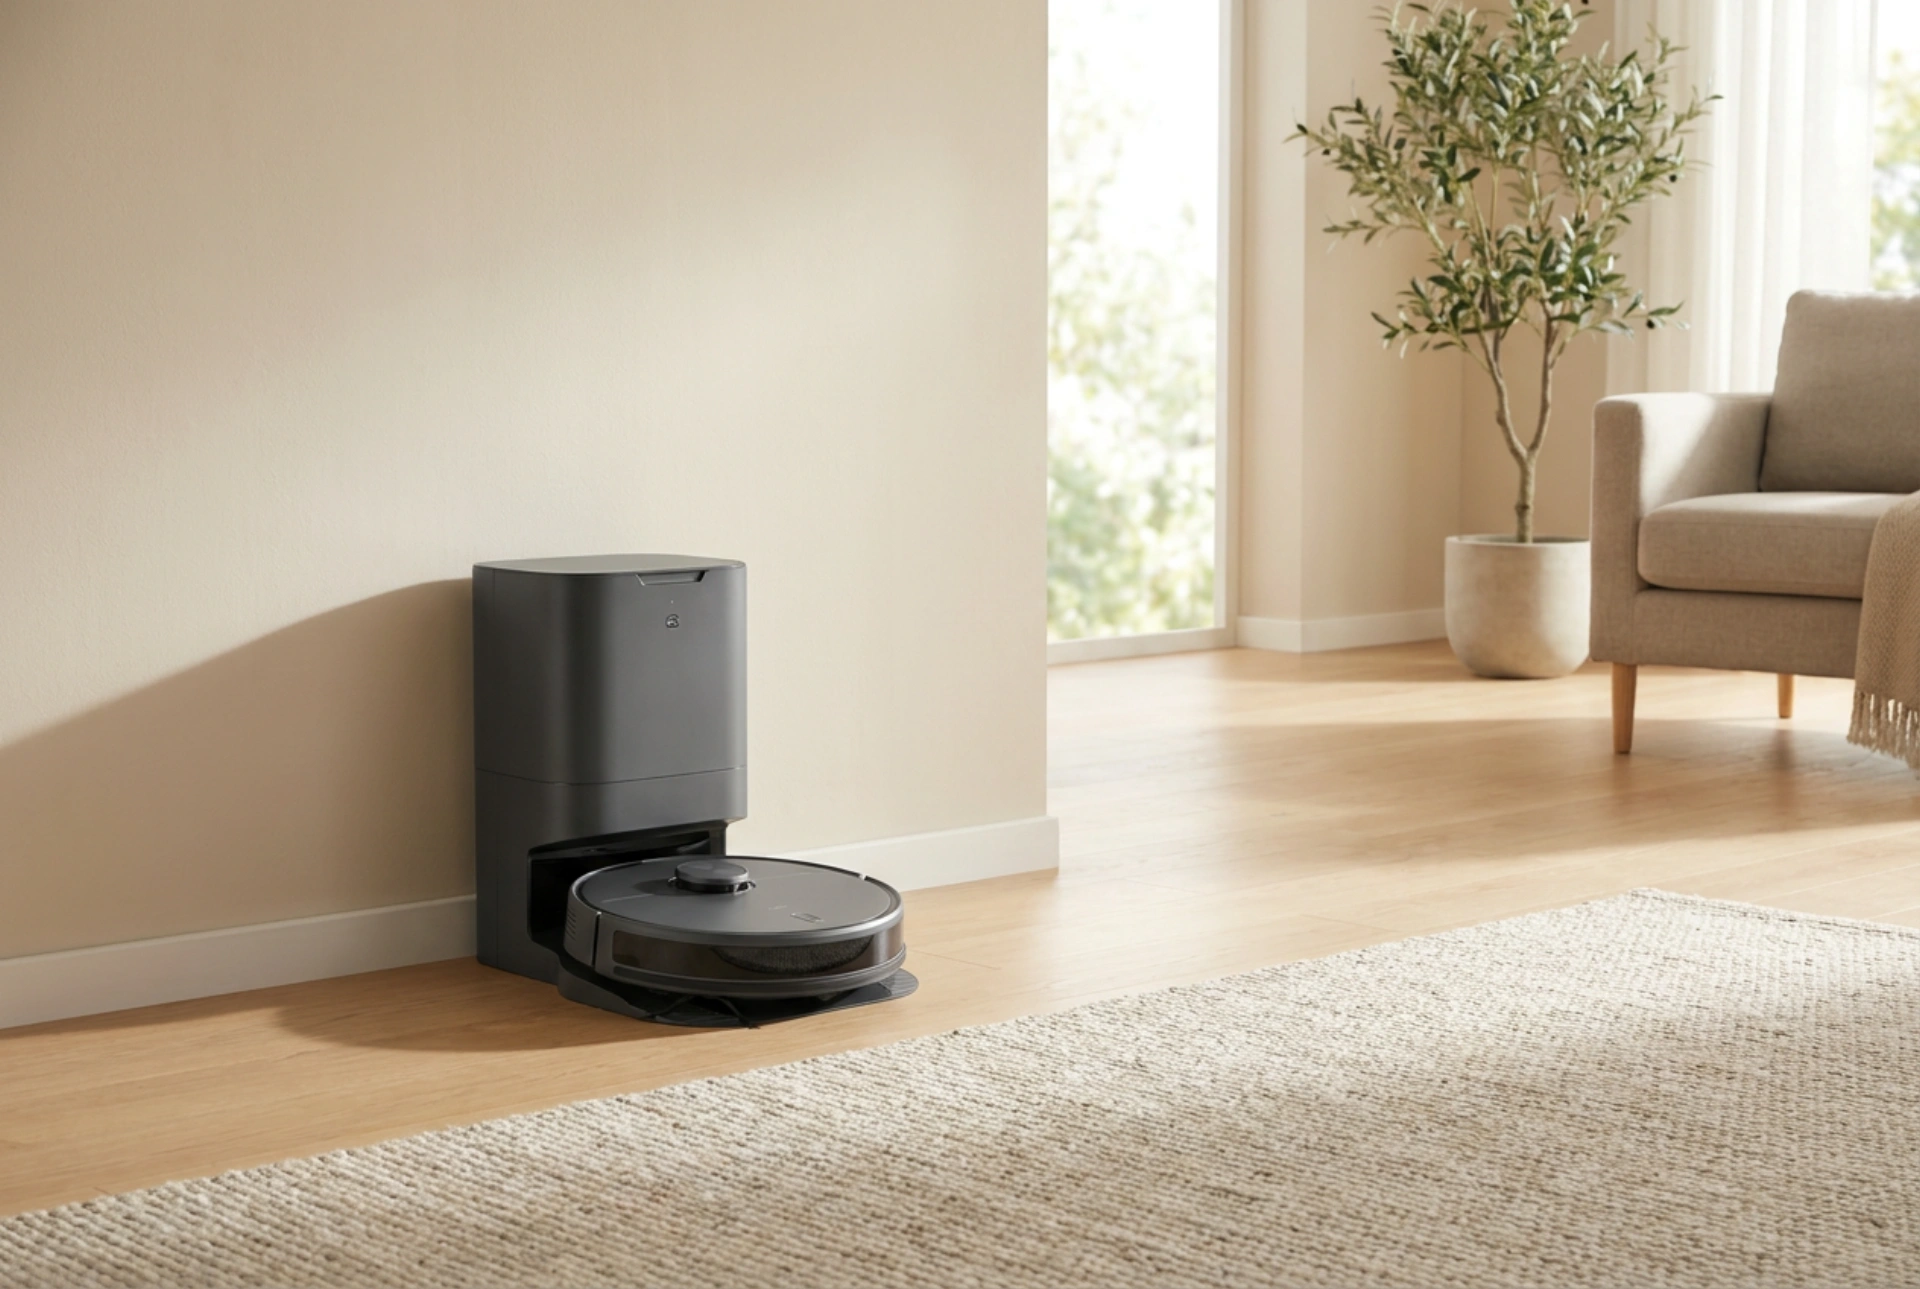


Le positionnement de la station d’accueil d’un robot aspirateur détermine directement l’efficacité globale de son cycle de nettoyage et sa capacité à s'arrimer de manière autonome. En appliquant des principes simples de physique optique et de mécanique spatiale, vous éliminerez définitivement les échecs de connexion et les erreurs de navigation.
La physique du guidage : comment le robot repère sa base
Pour s'arrimer avec précision, le robot s'appuie sur une combinaison de technologies complémentaires : l'odométrie (calcul de la distance parcourue par la rotation des roues), la cartographie (laser ou caméra) et, pour la phase finale d'approche, un guidage par faisceau infrarouge émis par la station. Ce signal fonctionne comme un phare, projetant un cône invisible que les récepteurs optiques de l'appareil doivent intercepter.
Si la station de charge est installée dans un angle trop fermé ou derrière un obstacle, ce signal infrarouge est bloqué. De plus, les surfaces très réfléchissantes situées à proximité immédiate de la base, telles que les carrelages brillants, les plinthes laquées ou les miroirs au ras du sol, provoquent des rebonds de signaux. Ces interférences optiques désorientent le système de guidage du robot, entraînant des manœuvres répétitives ou un abandon de la procédure d'arrimage.
Les distances de dégagement indispensables
L'espace entourant la station répond à des contraintes physiques de trajectoire. Le robot a besoin d'une zone de décélération et d'alignement pour ajuster ses roues motrices avant de s'engager sur les bornes de charge.
- La zone frontale : Maintenez un espace totalement dégagé d'au moins 1,5 mètre devant la station. Cet axe dégagé permet au robot d'effectuer son demi-tour, de se stabiliser et d'aborder la rampe de charge de manière parfaitement rectiligne.
- Les dégagements latéraux : Laissez un espace de 0,5 mètre de chaque côté de la base. Cela permet au robot d'effectuer ses manœuvres de contournement et de balayage sans heurter les murs perpendiculaires ou les meubles adjacents.
- La planéité du support : La base doit être plaquée contre un mur parfaitement vertical et reposer sur un sol plat. Un angle de basculement même minime de la station empêchera les plaques métalliques situées sous le robot d'entrer en contact optimal avec les bornes d'alimentation.
L'impact de l'adhérence et du revêtement de sol
La nature du revêtement sur lequel repose la station influence directement le coefficient de friction nécessaire à la poussée finale du robot. Installer une station sur un tapis épais ou une moquette moelleuse présente deux inconvénients majeurs.
D'une part, le poids du robot lorsqu'il monte sur sa rampe fait s'enfoncer la base vers l'arrière, modifiant l'angle des capteurs de charge. D'autre part, la déformation des fibres textiles sous les roues motrices fausse l'odométrie fine du robot en provoquant de légers patinages. Il est donc recommandé de privilégier un sol dur comme le parquet, le vinyle ou le carrelage mat. Si l'installation sur moquette est inévitable, l'usage d'une fine plaque de protection rigide et antidérapante sous la base assurera la stabilité mécanique requise.
Gérer les sources de lumière et les contrastes
Les capteurs optiques intégrés aux robots aspirateurs sont sensibles aux variations lumineuses de l'environnement immédiat. Une exposition directe aux rayons du soleil à travers une baie vitrée peut saturer les récepteurs infrarouges de la base, masquant le signal de guidage.
Par ailleurs, les capteurs de chute situés sous le châssis évaluent la distance par rapport au sol en mesurant la réflexion de la lumière. Si la station est placée sur une limite de sol très contrastée, par exemple juste au bord d'un tapis de couleur sombre sur un parquet clair, le robot risque d'interpréter cette zone sombre comme un vide ou une marche. Par sécurité, le système de navigation refusera alors d'approcher de la station de charge.
Checklist pour une configuration optimale
- Station installée à plat contre un mur de soutien rigide, sans possibilité de recul.
- Absence de câbles électriques ou de rideaux dans la zone de dégagement latérale et frontale.
- Éloignement des sources de rayonnement thermique ou lumineux direct (radiateurs, rayons de soleil directs).
- Fixation de la station à l'aide de bandes adhésives double-face antidérapantes si le sol est particulièrement glissant.