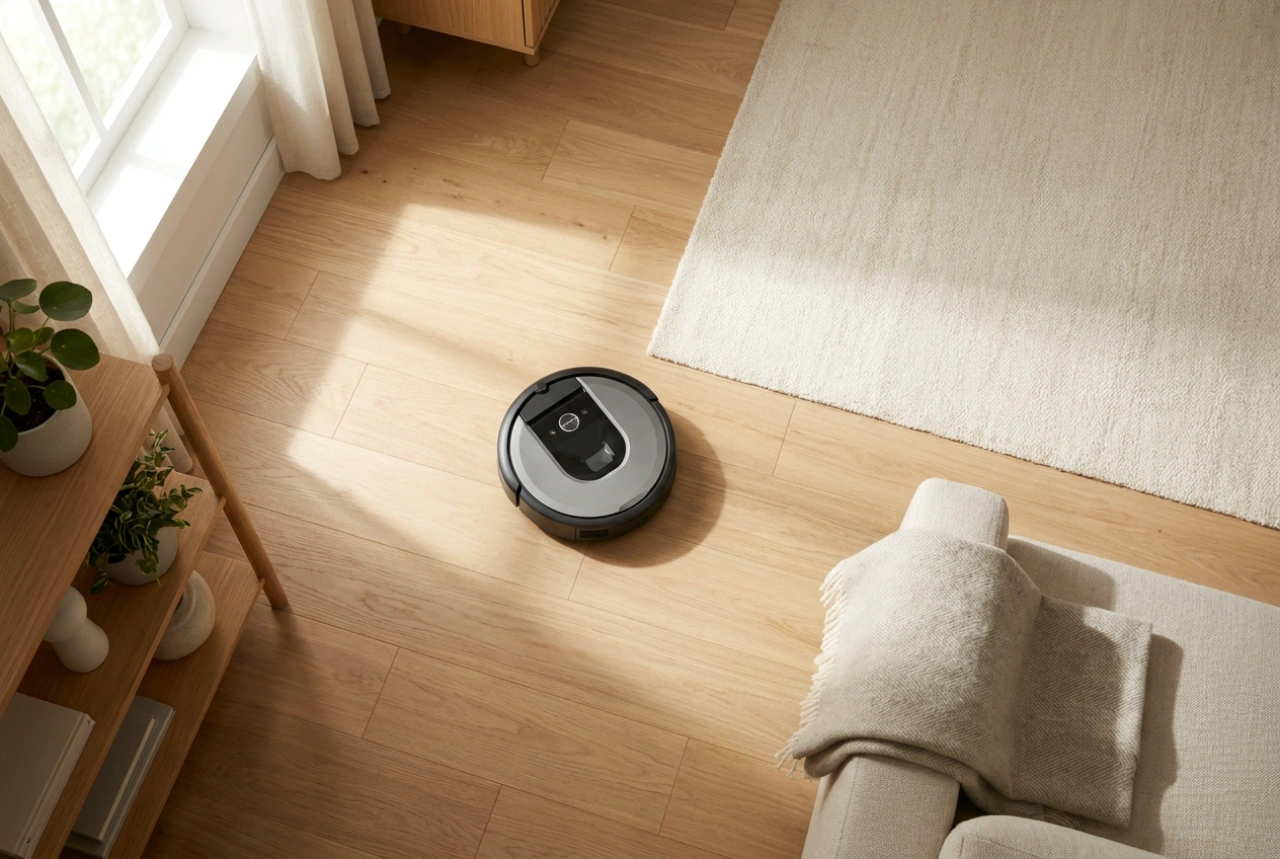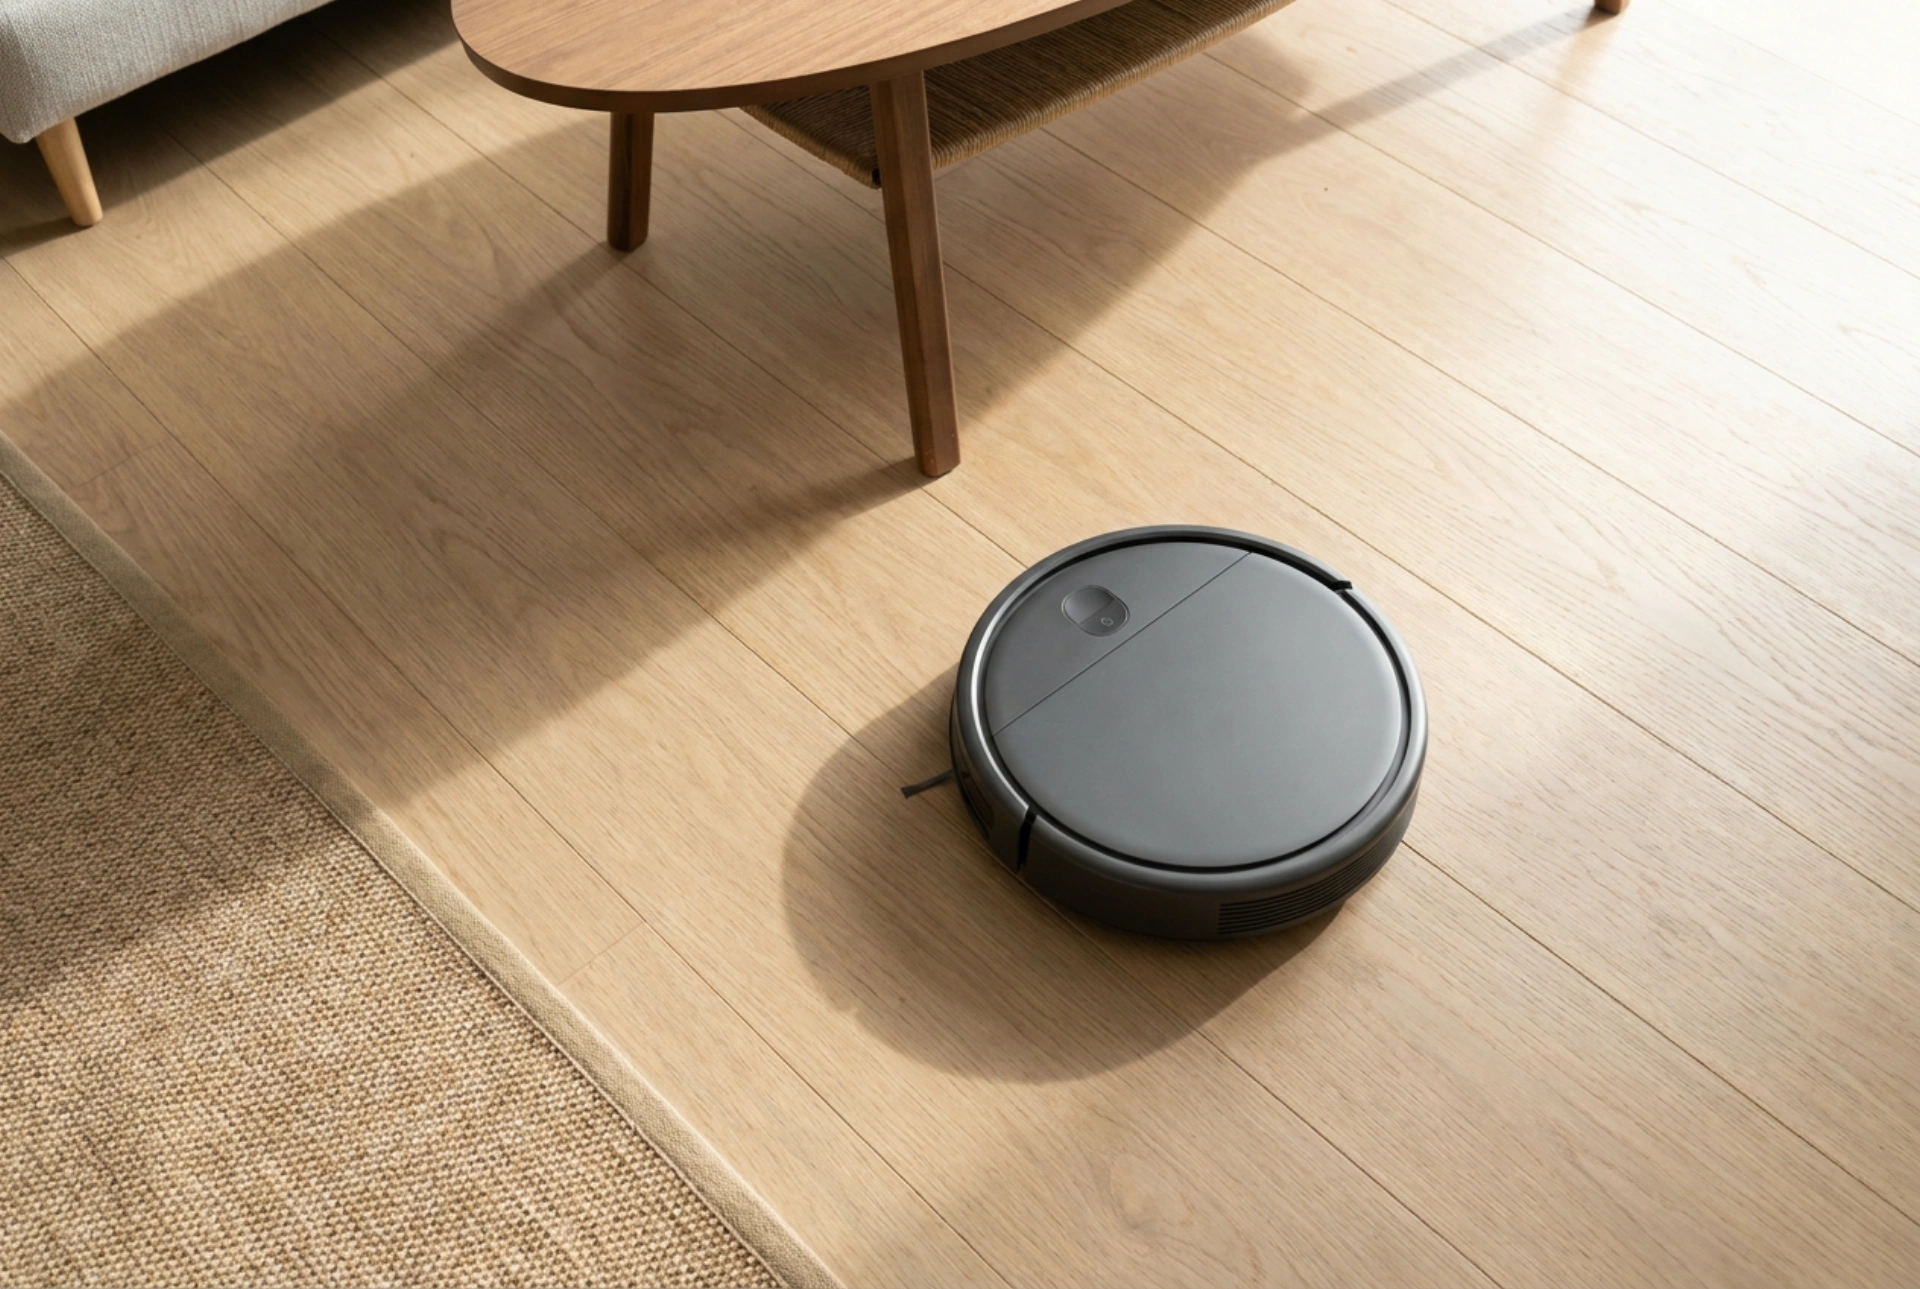


Choisir un robot aspirateur efficace nécessite d'analyser la géométrie de votre logement et la nature de vos sols pour sélectionner la technologie de navigation et de franchissement la plus adaptée. Un mauvais alignement entre la technologie d'analyse de l'appareil et l'architecture de vos pièces réduit drastiquement le rendement de nettoyage.
Les technologies de navigation face à la complexité du plan
Pour les espaces cloisonnés, encombrés ou dotés de couloirs étroits, le système de cartographie est le premier critère d'efficacité. Les appareils équipés de télémètres laser (LiDAR) mesurent le temps de vol de la lumière pour recréer une carte tridimensionnelle précise à 360 degrés. Cette technologie physique fonctionne indépendamment de la luminosité ambiante, ce qui la rend idéale pour les intérieurs sombres ou les cycles nocturnes. En revanche, la navigation optique par caméra (VSLAM) repose sur la reconnaissance de points de repère visuels comme les plafonds ou les encadrements de portes. Elle nécessite une luminosité minimale pour fonctionner correctement, mais excelle dans l'identification d'obstacles bas et plats (câbles, linges) que le laser surélevé pourrait survoler sans détecter. Pour les petits studios ou les configurations simples et rectilignes, une navigation gyroscopique ou par algorithme de collision systématique suffit, optimisant le budget sans perte de performance.
Franchissement d'obstacles et dynamique des transitions
La topographie de vos sols détermine les exigences physiques de motorisation et de suspension du robot. Les seuils de portes en bois ou les transitions entre un carrelage et un parquet massif créent des dénivelés verticaux. La majorité des modèles standards franchissent des hauteurs allant jusqu'à 15 ou 20 millimètres grâce à des roues motrices montées sur bras articulés à ressorts. Si votre logement présente des jonctions plus hautes, la force d'adhérence des pneus en caoutchouc synthétique et le couple du moteur électrique deviennent cruciaux pour éviter le patinage. De plus, la présence de tapis épais modifie la résistance au roulement. Un robot doté d'un capteur ultrasonique de détection de tapis ajustera automatiquement sa puissance d'aspiration en modifiant la vitesse de rotation de sa turbine pour compenser la perte de pression d'air au niveau de la buse d'aspiration.
Géométrie de l'appareil et traitement des angles
La forme du châssis joue un rôle mécanique direct dans le balayage des coins. Les robots de forme circulaire traditionnelle peinent à atteindre l'angle droit formé par deux murs adjacents, car la brosse principale rotative est centrée et ne peut s'approcher de la paroi. Pour pallier cette contrainte géométrique, ces modèles utilisent une ou brosses latérales rotatives conçues avec un angle de déport spécifique pour rabattre les poussières vers le canal d'aspiration. Les châssis en forme de D réduisent physiquement cette distance morte en plaçant une brosse principale rectiligne sur toute la largeur avant de l'appareil, maximisant le contact avec les plinthes. Le choix doit donc dépendre de la linéarité de vos pièces et de la présence de nombreux meubles d'angle.
Implantation de la station d'accueil et flux de retour
L'intégration du robot dans l'espace de vie implique de positionner correctement sa base de charge. Cette dernière émet un double faisceau infrarouge (un signal de guidage lointain et un signal d'alignement de précision à courte portée) que les capteurs frontaux du robot doivent capter sans interférence. Pour assurer un retour à la base fluide sans collisions répétées, respectez les règles d'installation suivantes :
- Laisser un dégagement libre d'au moins 0,5 mètre de chaque côté de la station de charge pour éviter les blocages.
- Assurer un couloir d'accès dégagé d'un mètre à l'avant pour faciliter les manœuvres de demi-tour et l'arrimage.
- Éviter d'installer la base sur un sol irrégulier ou à proximité immédiate d'un miroir qui pourrait réfléchir et diffracter les signaux infrarouges, perturbant l'algorithme de localisation du robot lors de sa phase d'arrimage.